 vi

Nguyên lý làm việc của động cơ cảm ứng: Giải thích về thiết kế trượt, mô-men xoắn và lõi
Một kỹ sư bảo trì đọc bảng tên động cơ 4 cực, công suất 55 kW hiển thị 1470 vòng/phút ở tần số 50 Hz. Trong khi đó, một kỹ sư mua sắm so sánh báo giá hiệu quả của IE3 và IE4 cho cùng một nhiệm vụ. Cả hai đều đang xem xét cùng một câu chuyện vật lý: một động cơ cảm ứng chỉ tạo ra mô-men xoắn vì rôto luôn ở phía sau từ trường quay của stato một chút. Sự khác biệt tích hợp đó, được gọi là sự trượt, không phải là lỗi thiết kế - đó là nguyên lý làm việc của động cơ cảm ứng.
Kết luận cốt lõi: động cơ cảm ứng hoạt động bằng cảm ứng điện từ. Cuộn dây stato ba pha tạo ra từ trường quay; trường đó tạo ra dòng điện trong dây dẫn rôto; dòng điện tạo ra từ trường riêng và theo định luật Lenz, rôto bị kéo dọc theo phía sau từ trường. Bởi vì cảm ứng đòi hỏi chuyển động tương đối, rôto không bao giờ bắt được từ trường - và độ trượt ổn định này là thứ duy trì mô-men xoắn.
Mọi thứ ở phần sau của nguyên lý này - hiệu suất, tổn thất lõi, nhiệt độ vận hành, kiểm soát tốc độ - đều quay trở lại cách từ trường đó tương tác với lõi stato và rôto. Hiểu được sự tương tác giúp các kỹ sư xác định động cơ và các bộ phận cốt lõi của chúng một cách tự tin hơn.
Nguyên lý làm việc của động cơ cảm ứng, từng bước
Động cơ cảm ứng ba pha chiếm ưu thế trong truyền động công nghiệp vì chúng có khả năng tự khởi động và cơ khí đơn giản. Khi dòng điện ba pha cân bằng chạy qua cuộn dây stato, mỗi pha sẽ tạo ra một trường dao động; chúng cùng nhau tạo thành một từ trường duy nhất quay xung quanh khe hở không khí với tốc độ đồng bộ:
Do đó, một máy điện 4 cực ở tần số 50 Hz có tốc độ đồng bộ 1500 vòng/phút; ở tần số 60 Hz, chiếc máy tương tự có tốc độ 1800 vòng/phút. Sau đó, bốn hiệu ứng chuyển đổi trường quay đó thành mômen trục.
Tốc độ đồng bộ
Cố định theo tần số nguồn và số cực, không phải theo tải. Trường luôn quay với tốc độ Ns; rôto thì không.
Hành động biến áp
Rôto thực chất là một cuộn dây thứ cấp ngắn mạch. Dòng điện được tạo ra trong nó giống hệt như trong máy biến áp, nhưng bên trong trường khe hở không khí quay.
định luật Lenz
Dòng điện rôto cảm ứng chống lại sự thay đổi đã tạo ra nó. Kết quả cơ học là một mô men xoắn kéo rôto theo hướng của từ trường quay.
Trượt
Được xác định là s = (Ns - N) / Ns. Độ trượt khi đầy tải thường là 1% đến 8%; độ trượt cao hơn khi có tải nghĩa là điện trở rôto cao hơn hoặc máy bị quá tải.
Không cần chổi than, vòng trượt trong thiết kế lồng hoặc nam châm vĩnh cửu. Sự đơn giản đó làm giảm quán tính của rôto và loại bỏ sự mài mòn của chổi than — hai lý do khiến động cơ cảm ứng vẫn là động cơ mặc định cho máy bơm, quạt, máy nén và băng tải tốc độ không đổi.
Xây dựng: Nơi nguyên tắc trở thành phần cứng
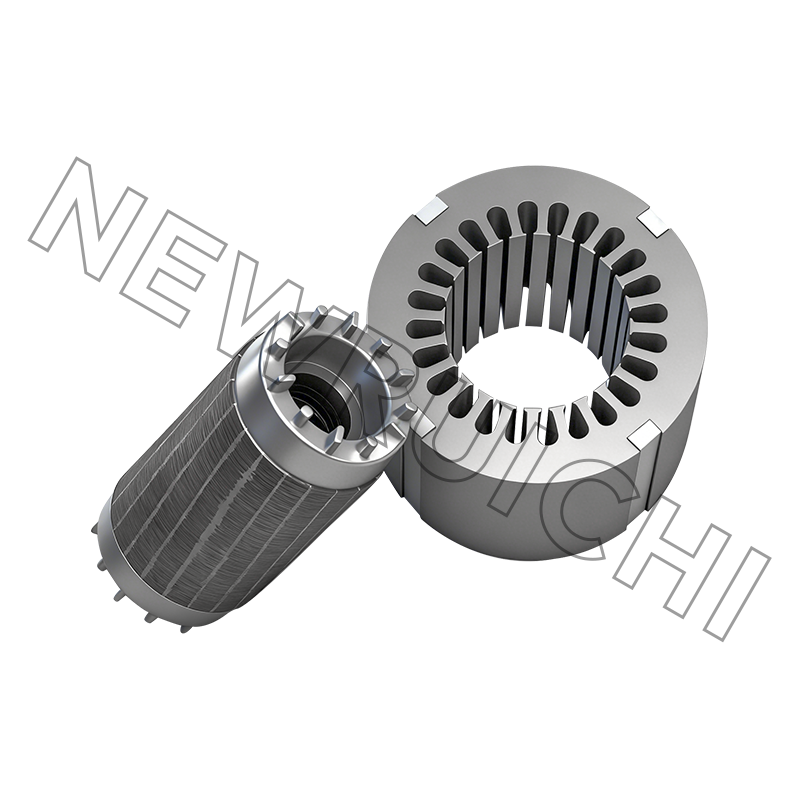
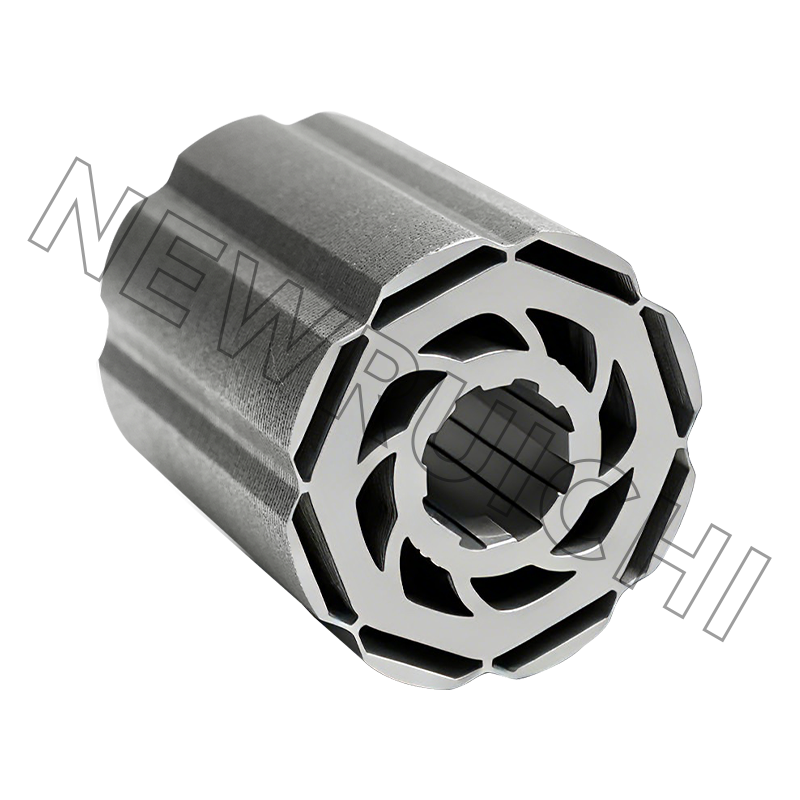
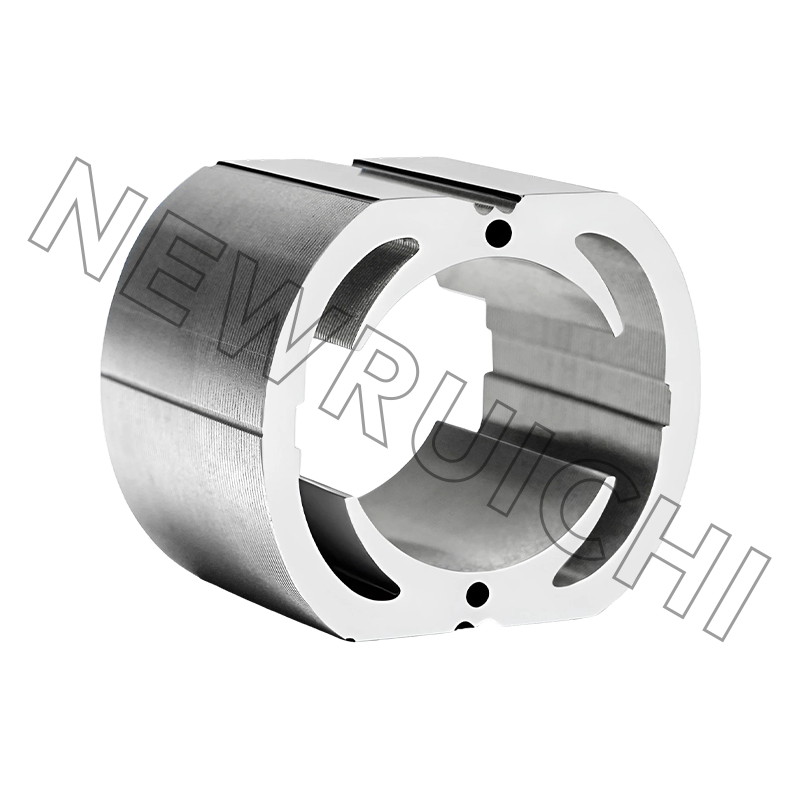
Lõi stator là một tập hợp các tấm thép silicon mỏng có các rãnh dành cho cuộn dây ba pha. Rôto của máy lồng sóc sử dụng một lớp cán mỏng tương tự, với các thanh nhôm hoặc đồng được đúc vào các khe và được nối ngắn mạch bằng các vòng cuối. Thay vào đó, máy rôto dây quấn mang các cuộn dây được đưa ra các vòng trượt, cho phép điện trở bên ngoài định hình đường cong mômen xoắn.
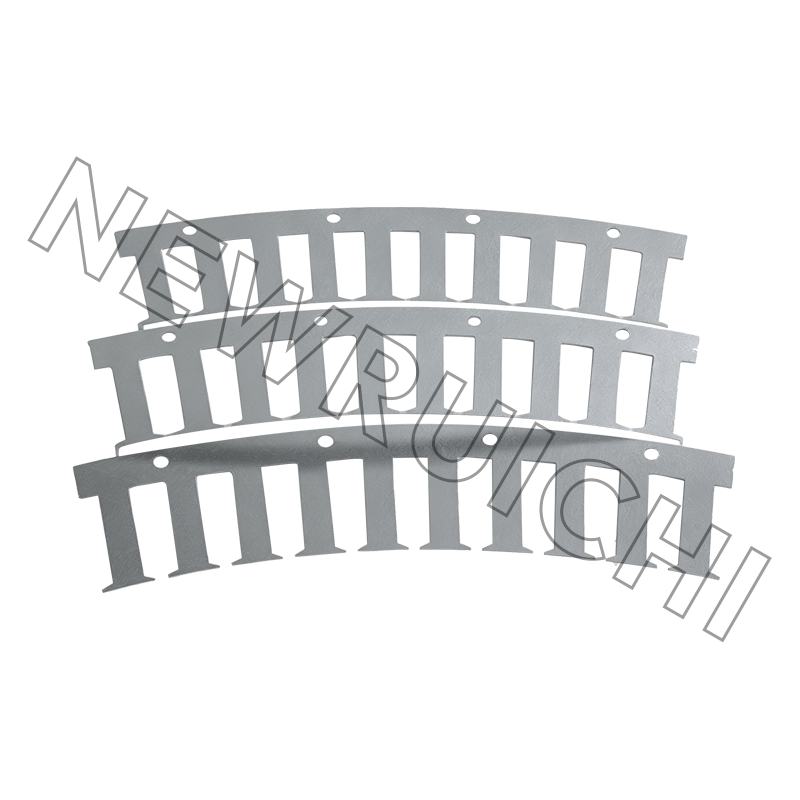
Cấp độ cán và độ dày thiết lập đường cơ sở về tổn thất sắt. Động cơ tần số đường truyền thường sử dụng thép silicon không định hướng 0,35 mm hoặc 0,50 mm; các tấm mỏng hơn làm giảm dòng điện xoáy vì mỗi lớp có một vòng thứ cấp nhỏ hơn. Một lớp phủ cách điện giữa các tấm chặn dòng điện giữa các lớp và chiều cao của lưỡi khoan khi đột được kiểm soát vì các lưỡi dao tạo ra cầu nối dẫn điện giữa các lớp. Trong khi đó, khe hở không khí được giữ ở mức nhỏ đến mức dung sai cơ học cho phép - dòng điện từ hóa tăng mạnh khi khe hở tăng lên.
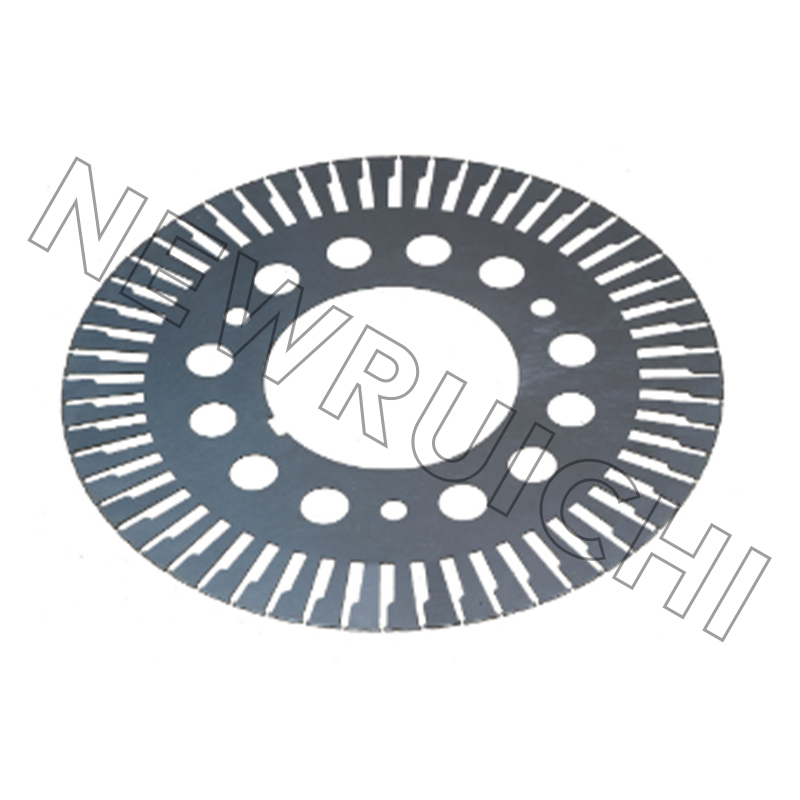 Các tấm cán rôto và stator động cơ AC để sản xuất lõi hiệu quả Các lớp thép silicon không định hướng được dập chính xác này kiểm soát chiều cao và độ dày của lưỡi dao để giảm tổn thất sắt, hỗ trợ vận hành động cơ ổn định trong các ứng dụng công nghiệp, HVAC và năng lượng. Xem sản phẩm →
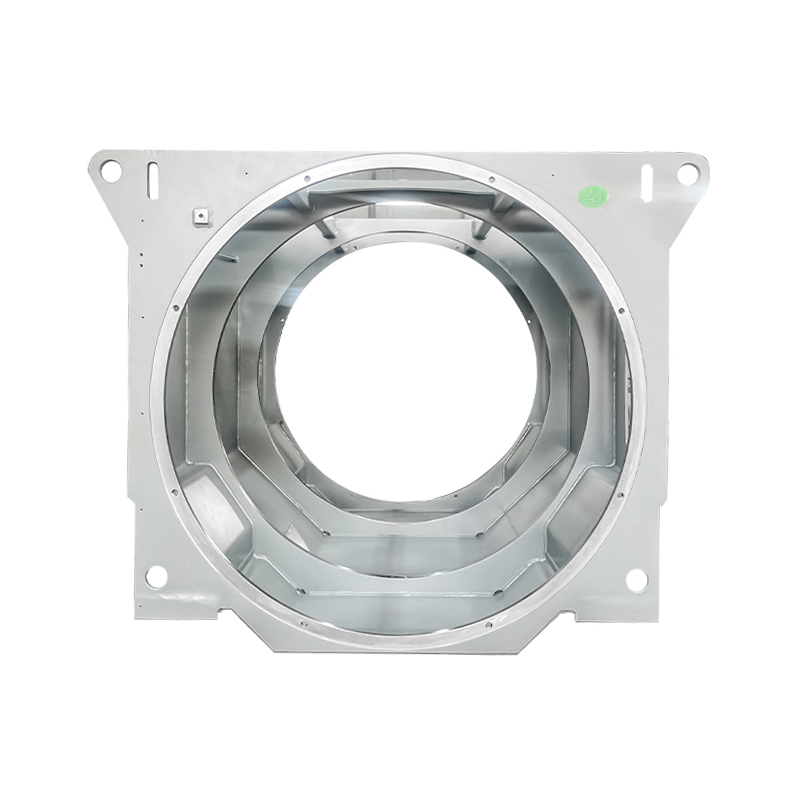
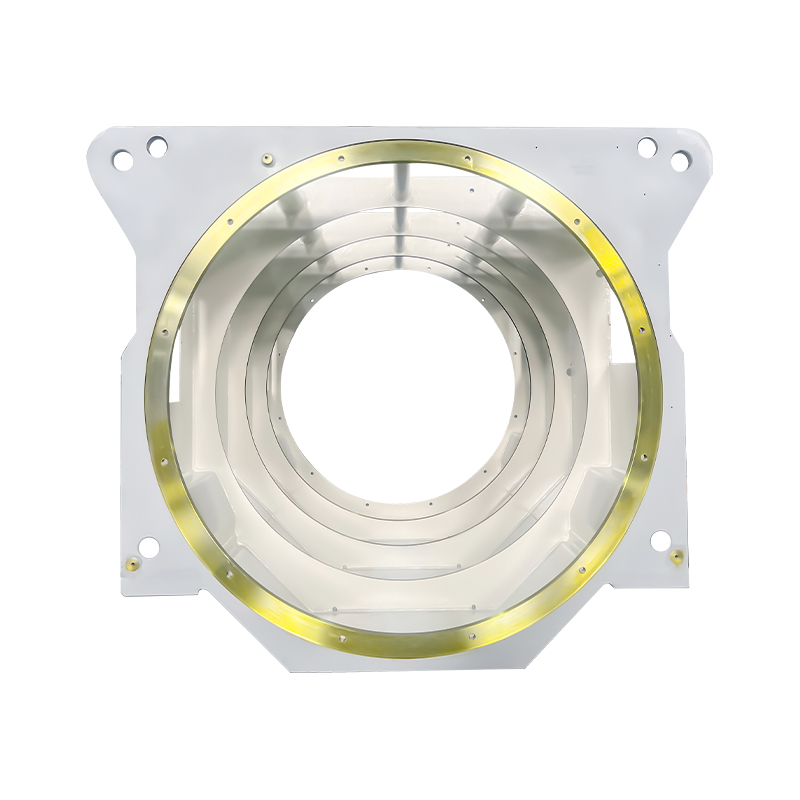
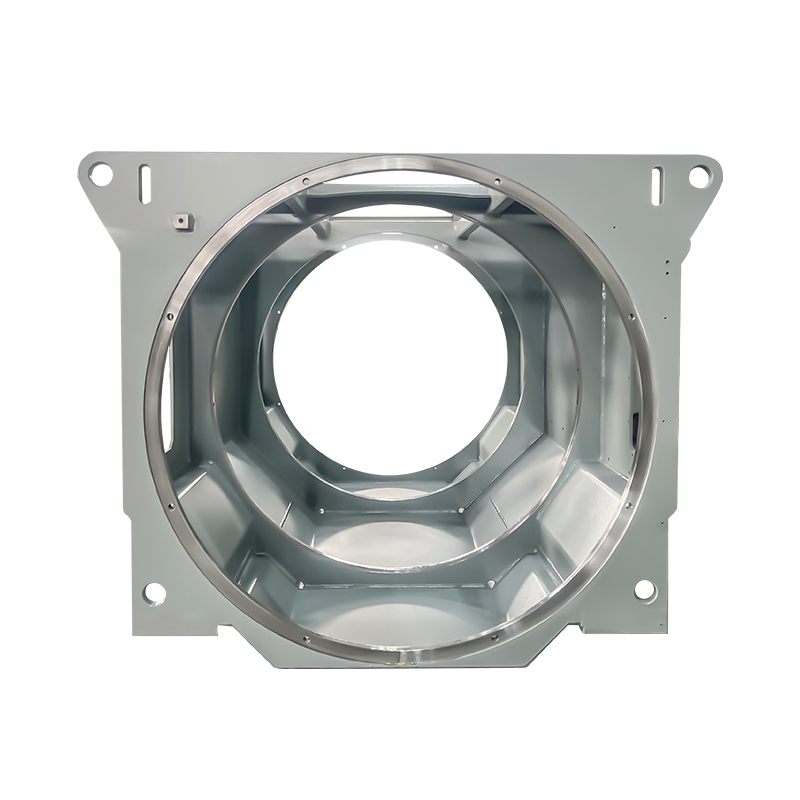
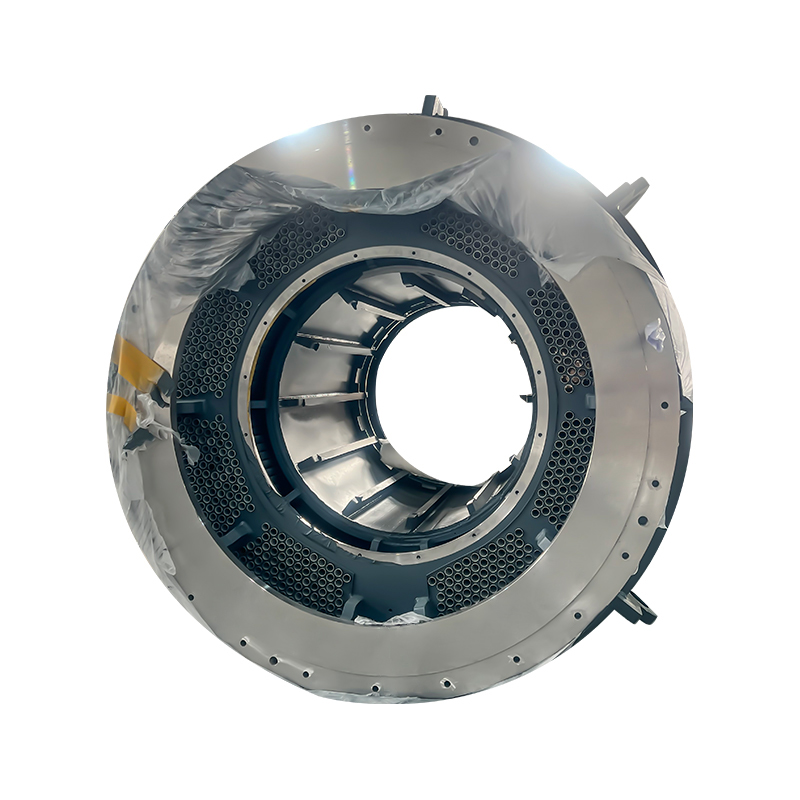
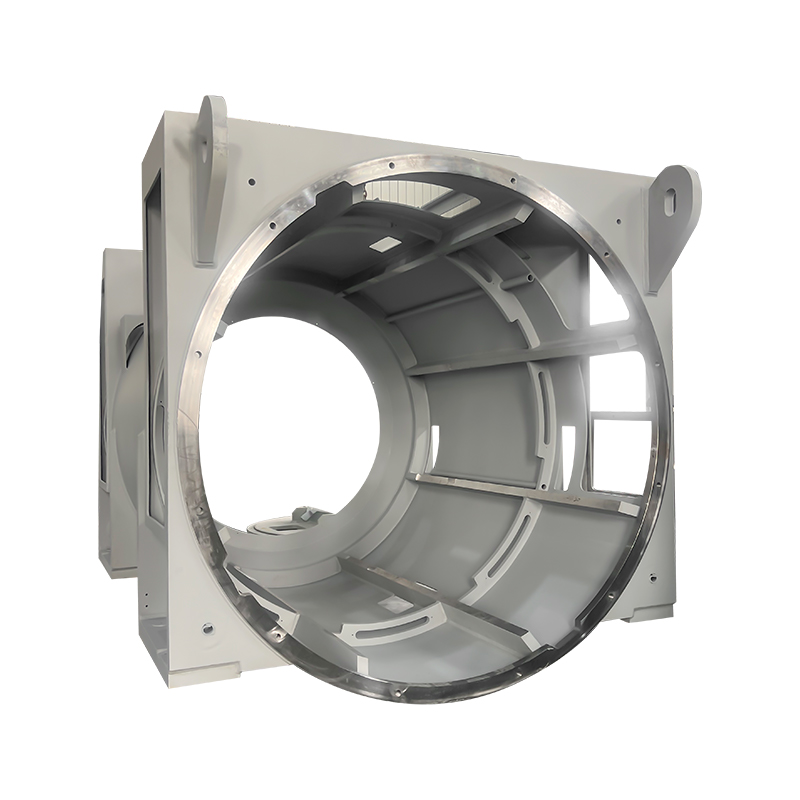
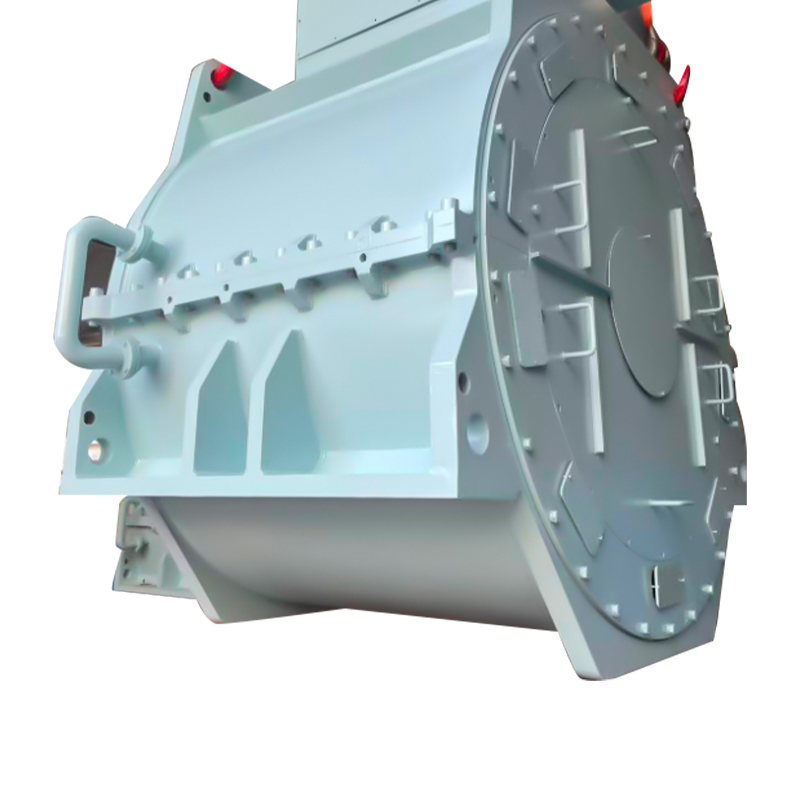
Để có cái nhìn sâu hơn về cách hai phần này tương tác với nhau, hãy xem phần thảo luận trước đây của chúng tôi về Stator và Rotor hoạt động như thế nào trong động cơ điện . Khung, tấm chắn cuối, vòng bi và quạt làm mát hoàn thiện máy; trong các khung dạng hộp hàn được sử dụng cho động cơ gió, hàng hải và động cơ điện áp cao, vỏ cũng phải quản lý độ rung và làm mát.
Tốc độ đồng bộ, độ trượt và mô-men xoắn theo số
Trượt hoạt động như một tham số đánh giá và tín hiệu chẩn đoán. Nếu một động cơ tiêu thụ nhiều dòng điện hơn bảng tên trong khi chạy chậm hơn ở mức đầy tải, thì nguyên nhân thường gặp là điện áp nguồn giảm, điện trở rôto tăng hoặc trục quá tải.
Trong quá trình khởi động trực tiếp trên mạng, độ trượt bằng 1 và rôto tạm thời ở tần số lưới, đó là lý do tại sao dòng điện khởi động đạt gấp 5 đến 8 lần dòng định mức. Bộ điều khiển tần số thay đổi điều khiển tốc độ bằng cách thay đổi tần số nguồn và điện áp cùng nhau, giữ từ thông lõi gần điểm thiết kế và giữ trượt bên trong cửa sổ dự kiến. Do máy luôn hút dòng điện từ hóa để tạo từ trường nên hệ số công suất nhỏ hơn 1; khe hở không khí lớn hơn hoặc lõi chất lượng thấp hơn sẽ làm tăng dòng điện từ hóa đó và khiến nó trở nên tồi tệ hơn.
Hiệu quả: Nguồn điện đầu vào thực sự đi đến đâu
Một động cơ cảm ứng điện áp thấp được chế tạo tốt sẽ chuyển đổi khoảng 90% đến 96% công suất đầu vào thành công suất trục, tùy thuộc vào định mức, số cực và cấp hiệu suất. Những tổn thất còn lại tập trung ở một số nơi.
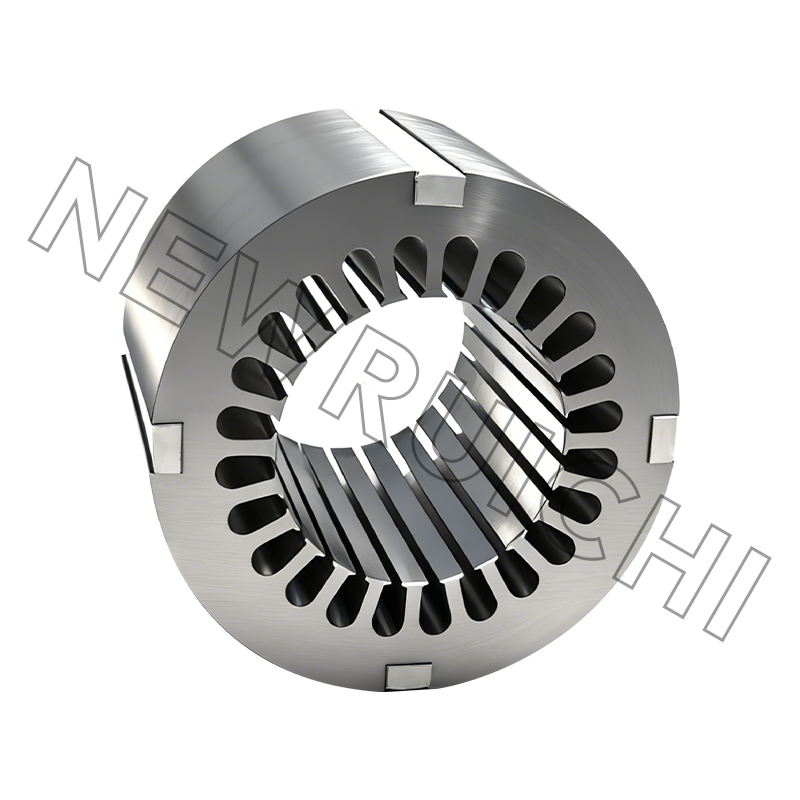
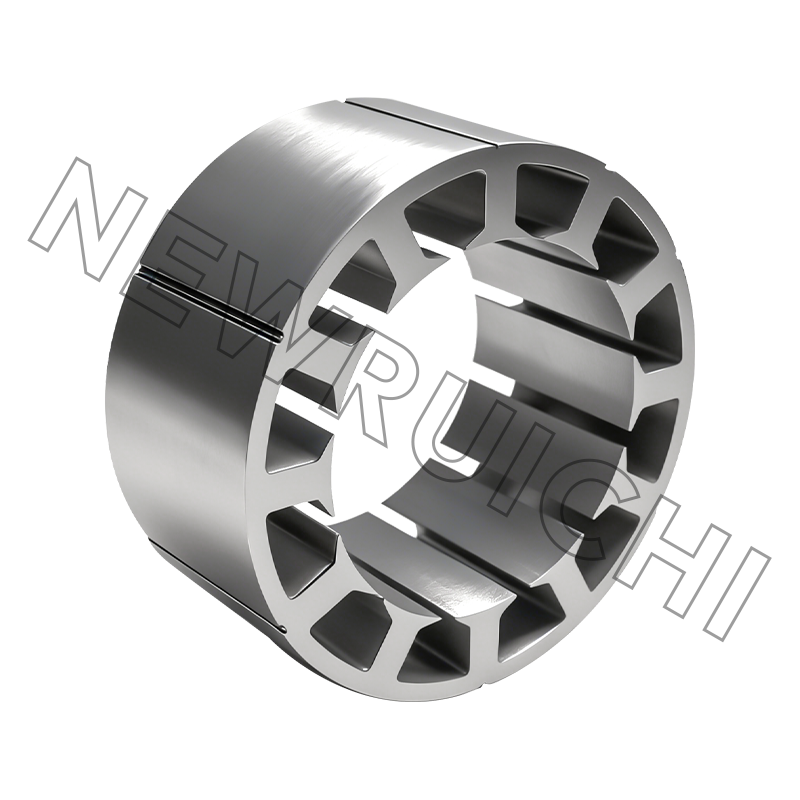
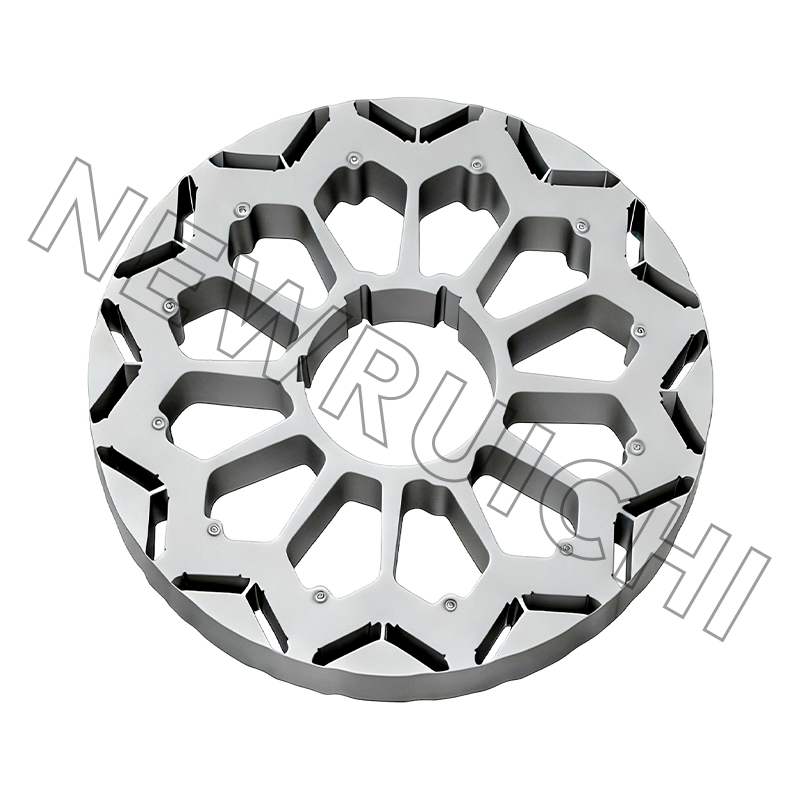
Tổn thất sắt là khối lớn thứ hai và là khối liên quan trực tiếp nhất đến vật liệu lõi và quá trình sản xuất lõi. Thép silicon không định hướng cao cấp, đột lỗ sạch với chiều cao lưỡi dao được kiểm soát, áp suất xếp chồng ổn định và lớp phủ xen kẽ bền bỉ đều làm giảm dòng điện từ hóa và nhiệt độ lõi. Trên các động cơ chạy hơn 6000 giờ mỗi năm, mức tăng hiệu suất 1% có thể mang lại lợi ích cho lõi nhiều lần — đó là lý do tại sao nhiều nhà sản xuất động cơ hiện chỉ định các cụm lõi động cơ đã hoàn thiện thay vì dập thô. Khi kiểm tra một nhà cung cấp cốt lõi, việc hiểu toàn bộ chuỗi quy trình sẽ có ích; của chúng tôi tổng quan về sản xuất cho thấy vật liệu, dập và xếp chồng phối hợp với nhau như thế nào trong thực tế.
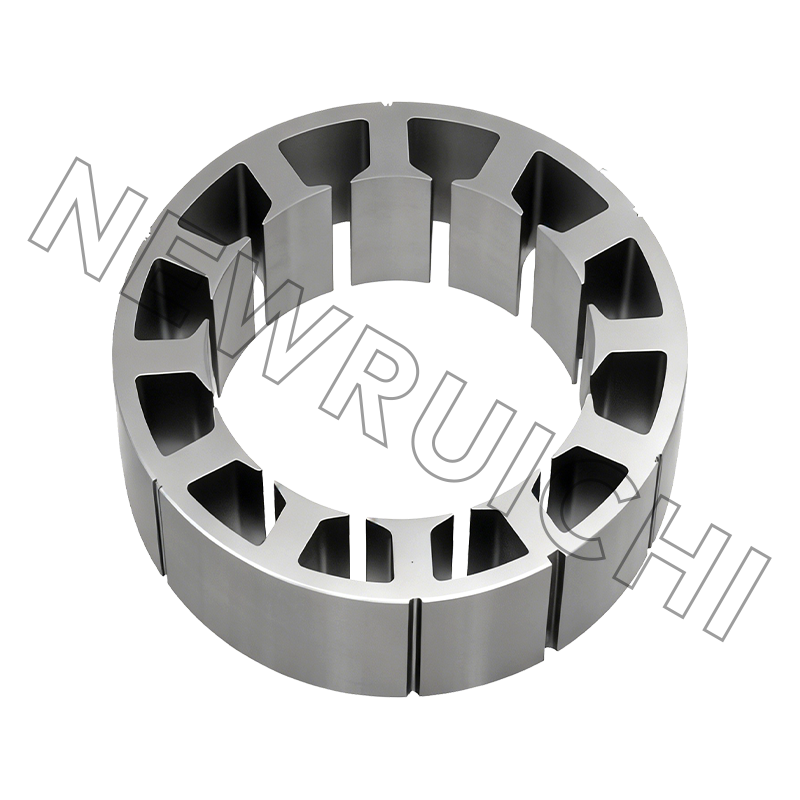
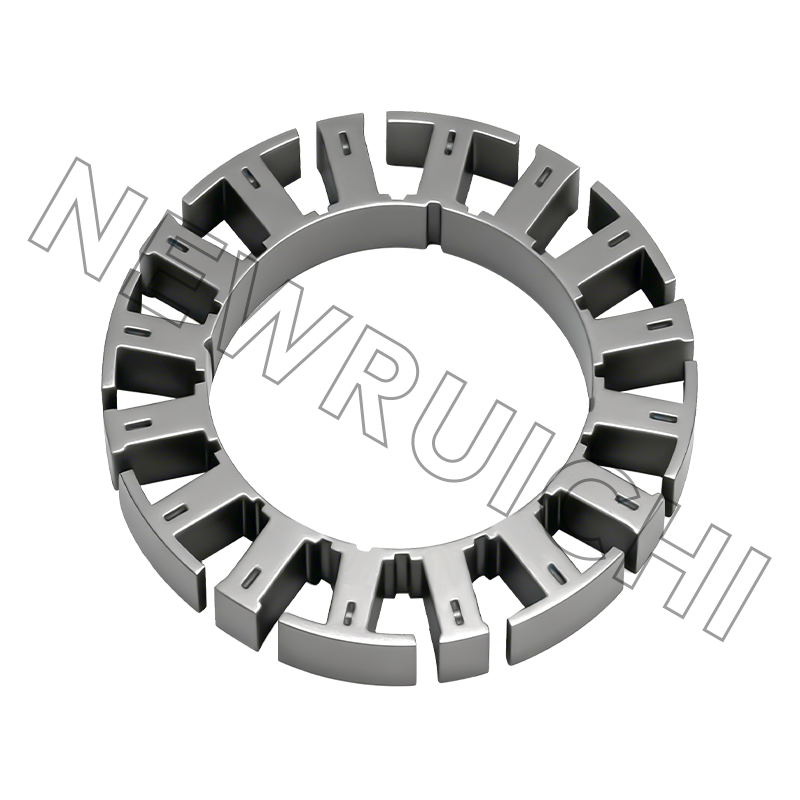
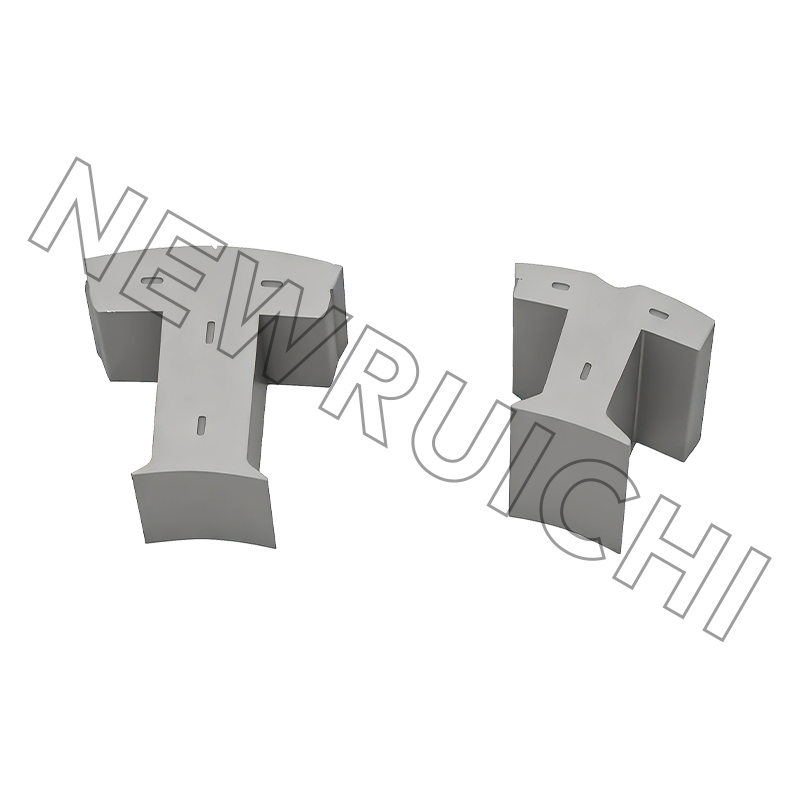
 Bộ lắp ráp Stator động cơ AC và lõi rôto đã hoàn thiện Các cụm lõi được liên kết và xếp chồng sẵn giúp giảm dòng điện từ hóa và nhiệt độ lõi, giúp các nhà sản xuất động cơ đạt được hiệu quả và cắt giảm tổn thất trong các ứng dụng chạy nhiều giờ như máy bơm và máy nén. Xem sản phẩm →
Động cơ cảm ứng mang tải ở đâu
Hệ thống động cơ điện tiêu thụ khoảng 45% lượng điện công nghiệp trên toàn thế giới và máy cảm ứng chiếm tỷ trọng lớn nhất trong cơ sở được lắp đặt đó. Sự phân chia ứng dụng không đồng đều và mỗi lĩnh vực đặt trọng số khác nhau vào cùng một nguyên tắc làm việc.
- Máy bơm và quạt - 30%
- Máy nén và HVAC - 25%
- Băng tải và xử lý vật liệu - 18%
- Máy công cụ - 12%
- Khác (biển, gió, lực kéo) - 15%
Mô hình này lặp lại trên các máy công nghiệp gió, hàng hải và điện áp cao: lõi điện từ đặt ra hiệu suất, trong khi khung quản lý môi trường. Khung kiểu hộp hàn có ống dẫn làm mát tích hợp xử lý tải cơ học trong các máy phát điện lớn; cùng một chiếc máy có thể có các vỏ rất khác nhau tùy thuộc vào việc nó nằm trong vỏ bọc, phòng bơm hay thân tàu.
Trình tự tìm nguồn cung ứng giúp bảo vệ chi phí vòng đời
Đối với các kỹ sư mua động cơ hoàn chỉnh hoặc mua lõi để sản xuất động cơ nội bộ, một trình tự có cấu trúc sẽ biến một thông số kỹ thuật mơ hồ thành một quyết định có thể kiểm tra được.
Xác định hồ sơ hoạt động. Tốc độ, mô-men xoắn, chu kỳ hoạt động, nhiệt độ môi trường và độ cao đặt ra yêu cầu thực sự trước khi chọn bất kỳ thành phần nào.
Khóa lớp hiệu quả và vỏ bọc. IE3 hoặc IE4, xếp hạng IP và phương pháp làm mát cùng nhau khắc phục mức tổn thất mà lõi phải đáp ứng.
Phù hợp với vật liệu và quá trình cốt lõi. Loại thép silicon, độ dày lớp phủ, loại lớp phủ và phương pháp nối - liên kết dính, khóa liên động hoặc hàn laser/TIG - được chọn cùng nhau, không tách rời.
Xác thực với các nguyên mẫu. Đo dòng điện từ hóa, tổn thất sắt và tiếng ồn trên lõi mẫu trước khi cho phép sản xuất hoàn toàn.
Đánh giá nhà cung cấp đủ tiêu chuẩn. Xem xét hệ thống chất lượng, kiểm soát quy trình và hiệu suất giao hàng trước khi thực hiện đơn đặt hàng số lượng lớn.
Bước quan trọng là nơi quyết định phần lớn chi phí tổn thất trong đời; việc lựa chọn thép silicon không định hướng cao cấp sẽ mang lại kết quả là tổn thất sắt thấp hơn trong mỗi giờ vận hành.
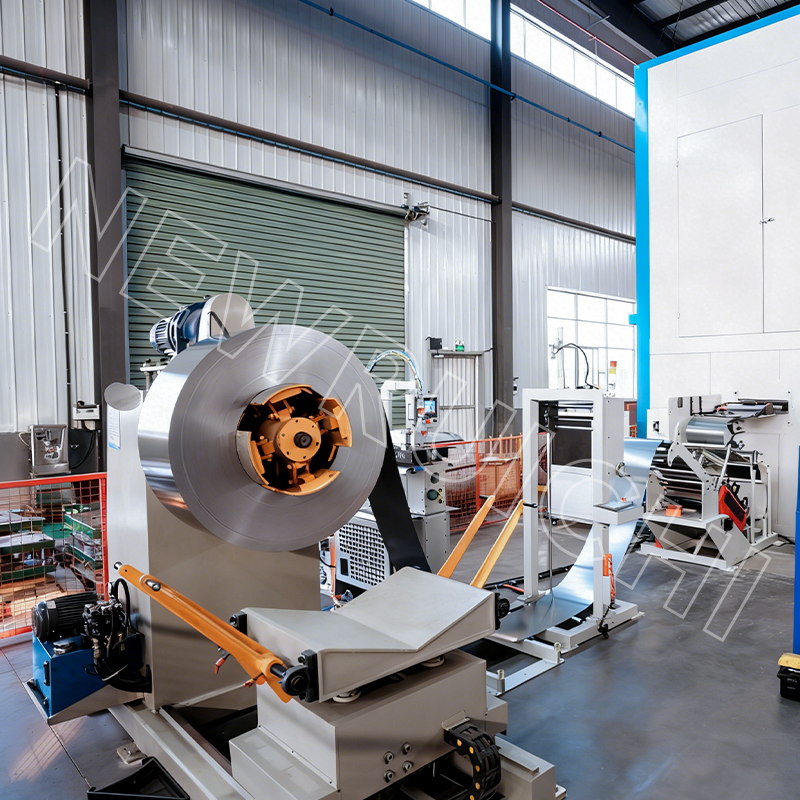 Cuộn thép silicon không định hướng hạt cao cấp Loại thép NGO có tổn hao lõi thấp này cải thiện hiệu suất động cơ và giảm chi phí vận hành, với chiều rộng tùy chỉnh và xử lý bề mặt cho các dây chuyền dập liên tục và các ứng dụng điện từ đòi hỏi khắt khe. Xem sản phẩm →
Mục đích của trình tự này là làm rõ hiệu quả, chi phí và rủi ro giao hàng trước khi đơn đặt hàng được viết thay vì sau đó.
Bảo trì và tuân thủ
Động cơ cảm ứng hoạt động mạnh mẽ nhưng lại cần có thói quen bảo trì kỷ luật. Ba tín hiệu phát hiện sớm các lỗi đang phát triển là nhiệt độ, độ rung và tình trạng ổ trục.
- Giữ đường thông gió thông suốt; làm mát bị chặn làm tăng nhiệt độ cuộn dây và tăng tốc độ lão hóa cách điện.
- Kiểm tra cân bằng điện áp cung cấp; thậm chí một vài phần trăm mất cân bằng cũng làm tăng tổn thất và sưởi ấm.
- Xu hướng điện trở cách điện và độ rung thay vì phản ứng với cảnh báo.
- Đối với động cơ cấp nguồn VFD, hãy xác nhận hệ thống cách điện được xếp loại biến tần.
Quy định về hiệu quả cũng được thắt chặt. IEC 60034-30-1 xác định các lớp IE1 đến IE4 và nhiều thị trường hiện yêu cầu IE3 hoặc cao hơn cho động cơ nối dây, trong đó IE4 đang phát triển ở các phân khúc cao cấp. Áp lực đó truyền trực tiếp vào chuỗi cung ứng cốt lõi: thép silicon có tổn thất thấp hơn, chiều cao lưỡi dao được kiểm soát, lớp phủ xen kẽ đã được xác minh và chất lượng xếp chồng ổn định. Các tiêu chuẩn như ISO 9001 và IATF 16949 cung cấp cho người mua cơ sở để đánh giá tính nhất quán trong quy trình của nhà cung cấp.
Về mặt cơ học, động cơ cảm ứng là một loại máy đơn giản. Về mặt điện, nó là một chuỗi các sự kiện cảm ứng: một trường quay, một dòng điện cảm ứng, một lực đối nghịch và một độ trượt ổn định chuyển đổi đầu vào điện thành mô men trục. Đối với bất kỳ ai chỉ định, bảo trì hoặc cung cấp lõi bên trong các máy đó, chuỗi đó là bản đồ hữu ích nhất để đạt hiệu quả cao hơn và tổng chi phí thấp hơn.
Địa chỉ email của bạn sẽ không được công bố. Các trường bắt buộc được đánh dấu *

 Email: [email protected]
[email protected]
[email protected]
 Điện thoại/Điện thoại:
+86-18861576796 +86-18261588866
+86-15061854509 +86-15305731515
Bản quyền © Công ty TNHH Công nghệ Ruichi Mới Vô Tích / Công ty TNHH Máy móc Vô Tích Cailiang All rights reserved.
Nhà sản xuất lõi Stator và Rotor
